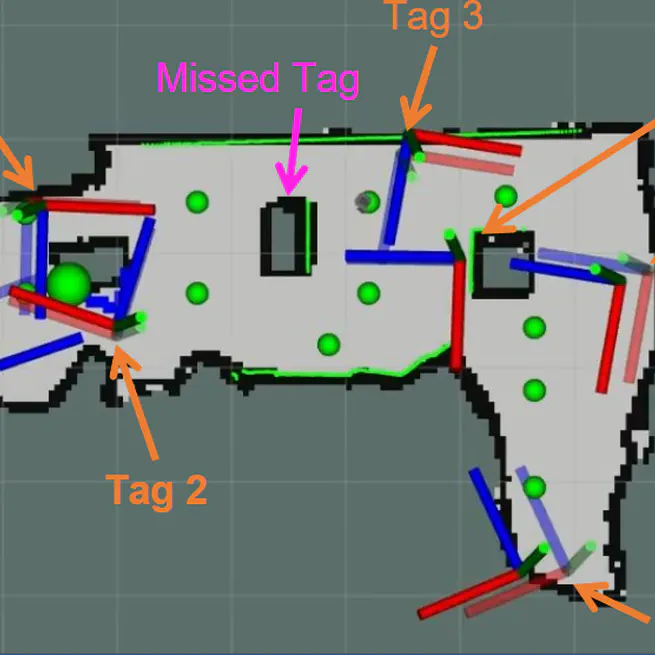
Developed an autonomous reconnaissance system on Turtlebot3 robot using SLAM, AprilTag detection, and frontier exploration to map environments and locate simulated victims in disaster scenarios.
May 1, 2024